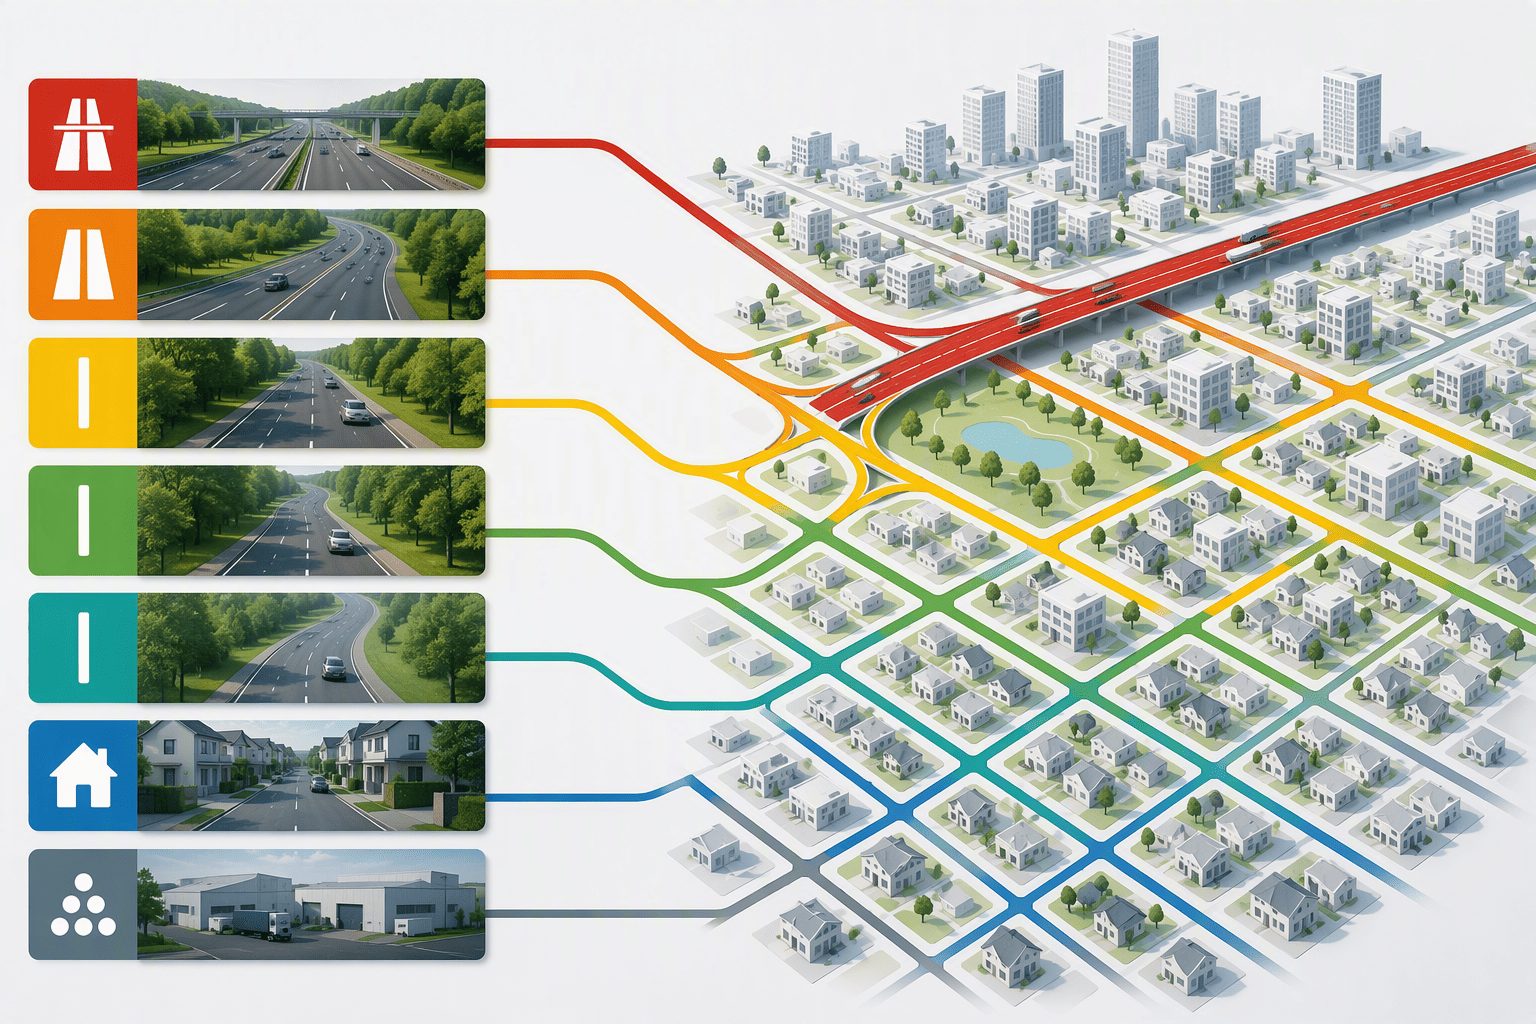



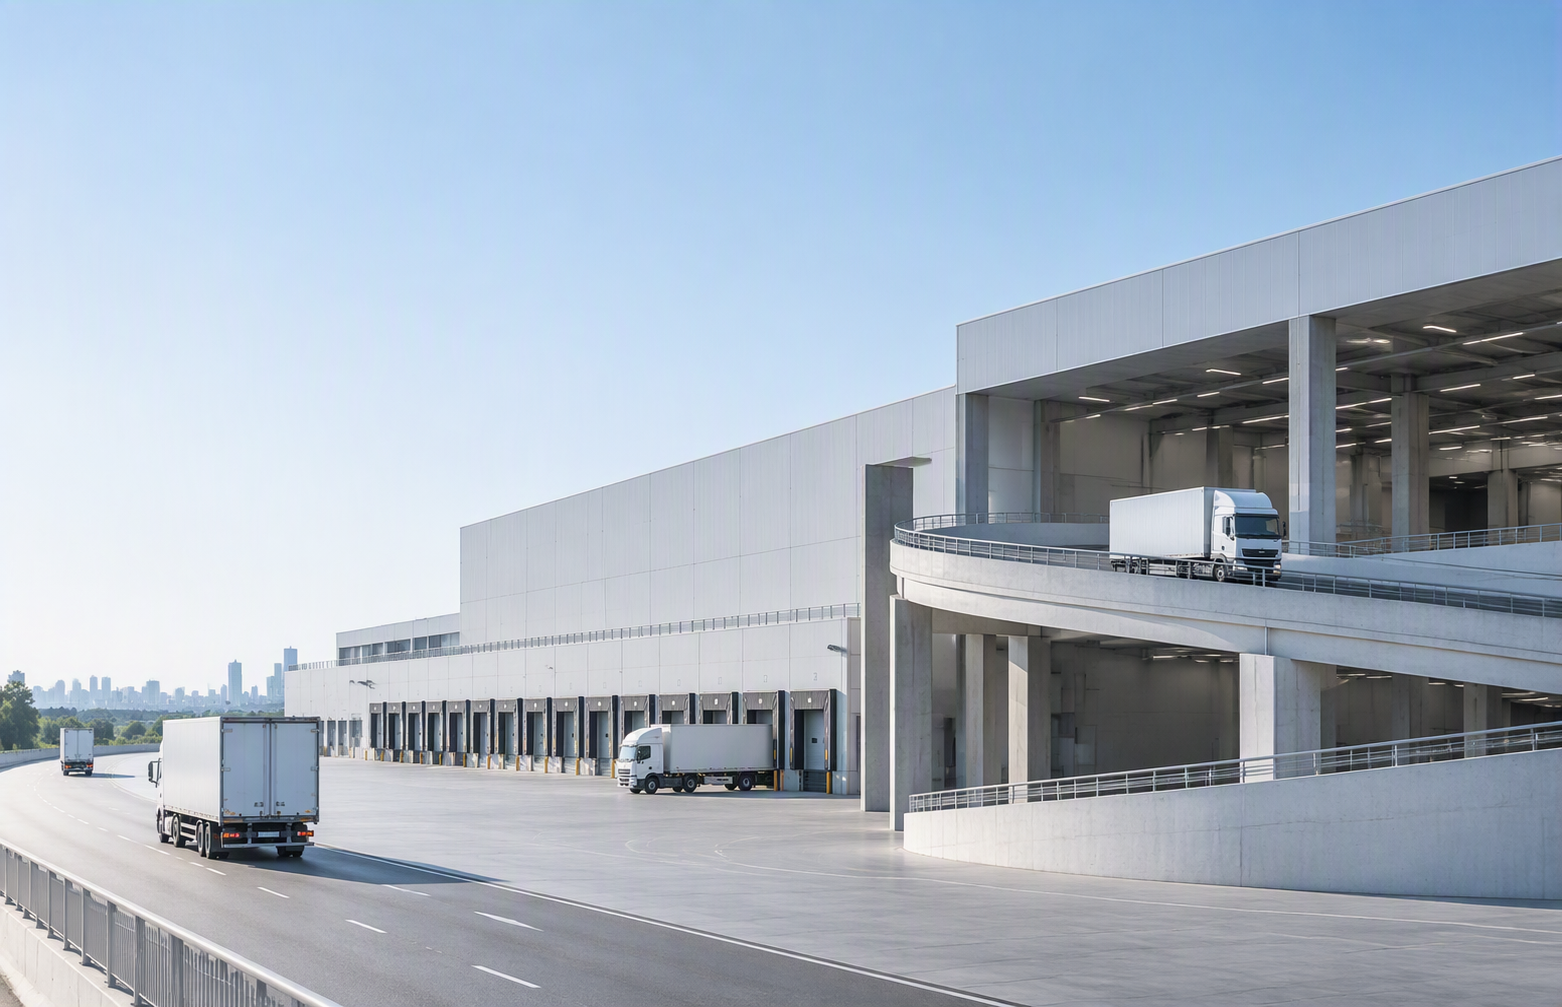
物流トラックの自動運転というと、高速道路などの公道を走行する姿を思い浮かべる方が多いかもしれません。実際に、幹線輸送を中心としてさまざまな実証が進められています。
しかし、荷物を目的地まで運ぶには、公道を走るだけでなく、物流施設へ入り、指定されたトラックバースまで移動し、荷物を積み降ろして、再び公道へ戻る必要があります。
出発地から到着地までを切れ目なくつなぐ「エンドツーエンド」の自動運転を実現するには、物流施設内・敷地内も自動運転車両が利用できる地図データとして整備する必要があります。
では、物流施設の地図化は、公道の地図化と何が違うのでしょうか。
今回は、マップエンジニアの視点から、物流施設を高精度3次元地図データとして表現する際の特徴や難しさについて解説します。
※物流施設と高速道路をつなぐ空間情報基盤の全体像については、こちらのコラムで紹介しています。
参考:自動運転トラックが走るのは公道だけじゃない―物流施設と高速道路をつなぐ空間情報基盤とは
平面だけでは表せない、物流施設の立体構造
公道向けの地図では、車線や交差点、停止線、信号機、標識など、道路上に存在する地物をデータとして表現します。
一方、物流施設には、入退場ゲート、トラックバース、スロープ、柱、屋内交差部など、公道ではあまり見られない施設固有の地物が数多く存在します。
特に特徴的なのが、高さ方向の複雑さです。
複数階で構成される物流施設では、車両はスロープを通って階を移動します。平面上では同じ位置に見えても、実際には異なる階の走行路である場合があります。
また、屋内には天井や梁、配管、ゲートなどがあり、車高の高いトラックが安全に通過できるかどうかも考慮しなければなりません。スロープでは、高さだけでなく勾配やカーブの形状も車両の走行に影響します。
そのため、物流施設を地図データ化する際には、単に平面上で「どこを走るか」を表現するだけではなく、「どの階の、どの高さを通るのか」までデータとして扱う必要があります。
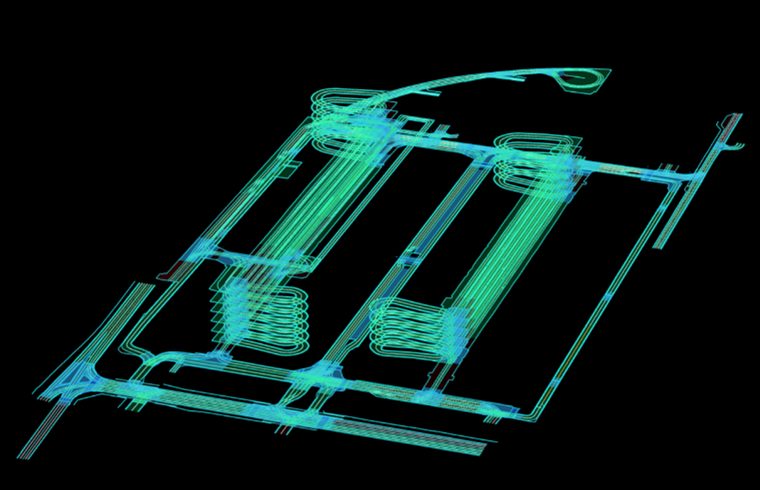
こうした複雑な施設構造を計測し、自動運転車両が利用できる高精度3次元地図データとしてデジタル化することは、私たちマップエンジニアの重要な役割の一つです。これまで培ってきた道路の地図化技術を、物流施設という新しい領域へ広げる取り組みでもあります。
施設独自のルールを「車両が読める情報」にする
物流施設が公道と異なるもう一つの点は、施設ごとに独自の交通ルールが存在することです。
標識や路面ペイントの表現、優先関係、進行方向、停止位置などが施設ごとに異なり、公道のように全国で統一されたルールだけでは判断できないケースがあります。
さらに、「繁忙期だけ一方通行にする」「この期間は工事のため通行できない」といった、時期によって変わる運用もあります。人間であれば現場の案内や経験から判断できますが、自動運転車が初めて訪れる施設で、それらを車載センサーやAIだけから確実に理解することは容易ではありません。
そこで重要になるのが、施設の形状とともに、その場所がどのような意味を持つのかを地図データとして表現することです。
例えば、計測によって取得した走行路や停止線などに、
- 走行可能な方向
- 停止の要否
- 進入できる車両の条件
- 速度制限
- バースや待機場所の用途
といった情報を付与します。
こうした情報を持たせることで、地図は単に施設の形を示すだけではなく、「いま、どこを、どのルールで走ることができるのか」を車両に伝える情報基盤になるのです。
地図に表すべき情報は、利用方法によって変わる
物流施設には、一つの運送会社だけではなく、多くの事業者のトラックが出入りします。また、自動運転トラックに加えて、フォークリフトや無人搬送車、点検ロボットなど、さまざまな車両が同じ施設内で稼働することも想定されます。
それぞれ必要とする情報が異なるため、地図にどのような情報を持たせるかも、利用する車両やシステム、運用方法によって変わります。
例えば、自動運転トラックが入場ゲートからトラックバースまで走行する場合には、走行ルート、停止位置、進行方向、高さ制限、バースの位置などが重要になります。
施設内で稼働するフォークリフトや無人搬送車、点検ロボットでは、トラックとは異なる走行可能領域や停止位置、作業エリアの情報が必要になる場合があります。
また、車両が自己位置を推定するために地図を利用するのか、経路を生成するために利用するのか、施設の運行管理システムと連携するのかによっても、必要なデータの内容や精度は変わります。
誰が、何のためにその地図を使うのかを踏まえて、必要な地物や属性情報を設計することが重要です。
そして、多くの事業者や車両が出入りする物流施設では、それぞれが施設内のルートやルールを個別に持つよりも、物流施設側が地図を共通基盤として管理し、入場する車両が必要な情報を利用する仕組みが有効だと私たちは考えています。
例えば、施設側から「この車両は3番バースへ」「この区間は現在通行不可」といった情報を地図と組み合わせて提供できれば、初めて訪れる自動運転車でも施設内の状況を踏まえて走行しやすくなります。
変化し続ける施設を、どう地図に反映するか
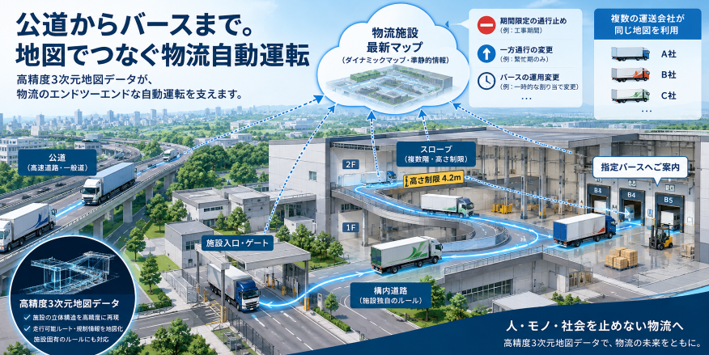
物流施設は、公道と比較してレイアウトや運用が変化しやすい場所です。工事による通行止め、バースの運用変更、一時的な進行方向の変更などが発生するため、一度地図を作って終わりではありません。
地図上の情報と実際の施設の状態に違いが生じると、自動運転車両は、地図では通行可能となっている場所へ進入しようとする可能性があります。
こうした事態を避けるには、基本となる高精度3次元地図データに加え、一定期間継続する規制や施設運用の変化などの情報を適切に更新し、車両へ提供する仕組みが必要です。
ここでポイントになるのが、情報の性質に応じた管理です。
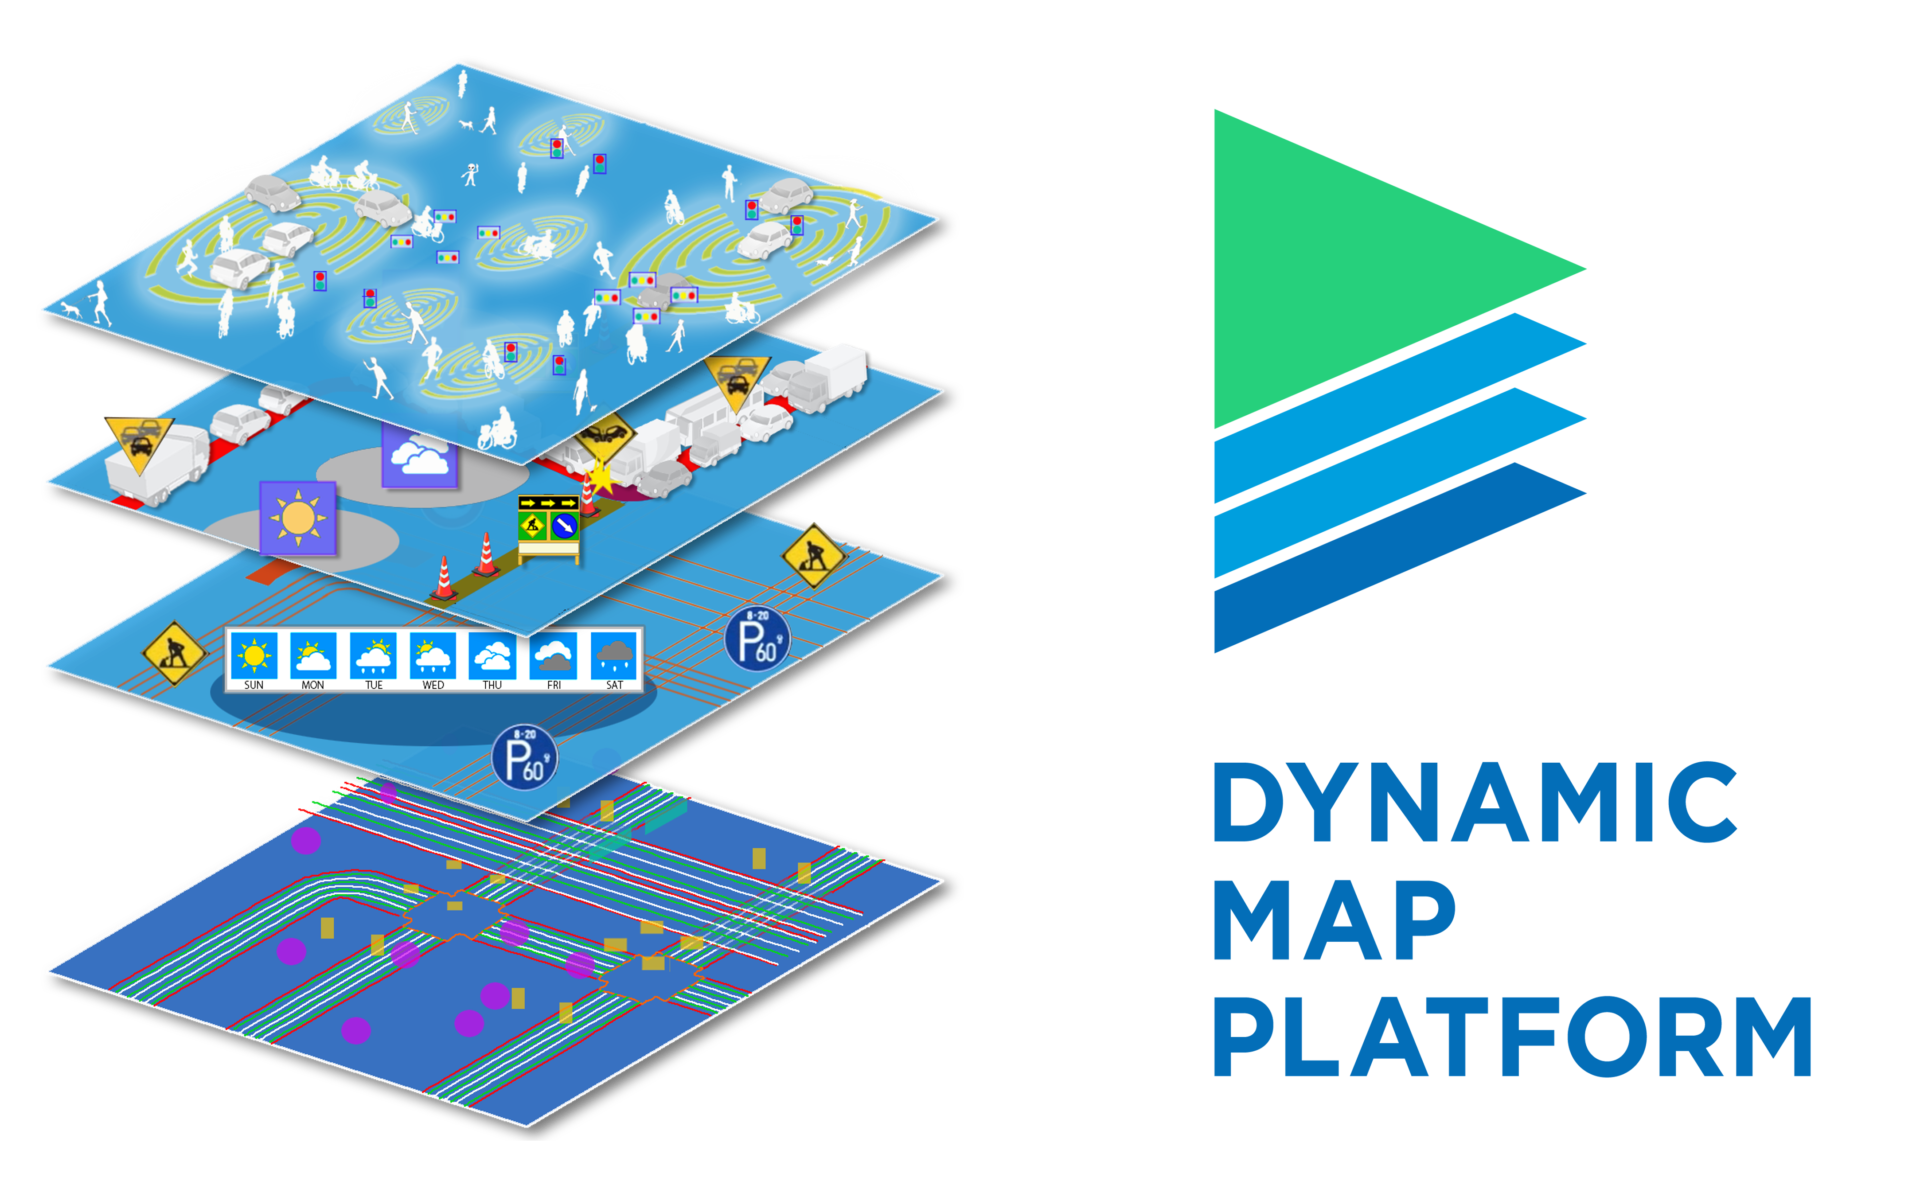
建物やスロープ、恒久的な走行路などは比較的変化の少ない情報として扱う一方、工事区間や期間限定の通行規制は、一定期間継続する「準静的情報」として管理します。さらに将来、バースの利用状況や車両の位置といった情報まで連携する場合には、より短い周期で情報を更新していくことになります。
このように、施設内の情報を変化の頻度や利用目的に応じて整理し、高精度3次元地図データと組み合わせて活用することが、物流施設におけるダイナミックマップの考え方につながります。
空港で培う知見を、物流施設にも
公道とは異なる独自の構造や運用ルールを持つフィールドは、物流施設だけではありません。その一つが空港です。
空港ではすでに、高精度3次元地図データを土台に、航空機や車両の位置、通行規制、作業計画などを重ね合わせるダイナミックマップの社会実装に向けた取り組みが進んでいます。
施設固有の地物やルールをデータとして表現し、変化する運用情報を空間情報と結びつけていくという考え方は、物流施設にも共通します。
求められる安全性や運用方法、地図に表現すべき対象はフィールドごとに異なるものの、現場固有の構造やルールを整理し、車両や運用システムが利用できるデータへ変換するという点では、空港で培う知見を物流施設にも生かすことができます。
(参考:【テックブログ】空港の自動運転にはなぜ高精度3次元地図データが必要なのか)
ダイナミックマッププラットフォームは、公道向けの高精度3次元地図データ整備に加え、空港をはじめとするさまざまなフィールドで、空間情報基盤の社会実装に取り組んでいます。
こうした異なるフィールドで培った技術や運用の知見を生かしながら、物流施設においても、自動運転の実装を支える空間情報基盤のあり方を検討しています。
公道から施設内まで、切れ目のない物流を支える
将来は、自動運転トラックが出発前に輸送先となる物流施設の最新マップを取得し、公道から施設入口、指定されたバースまで、その情報を使って切れ目なく走行することが当たり前になると私たちは考えています。
運送業界では人手不足が大きな課題となっています。自動運転を実証から実装へ進めるには、車両の技術だけでなく、荷積み・荷降ろしを行う物流施設まで含めた環境づくりが欠かせません。
私たちは関連する事業者と協力しながら、公道と物流施設を高精度3次元地図データでつなぎ、物流をエンドツーエンドで支える仕組みを検討しています。
高精度3次元地図データは、「道路を走るための地図」から車両と施設、その運用をつなぐ「空間情報基盤」へ。その役割は、物流自動運転の実装が進むにつれて、さらに広がっていくと考えています。