自動運転やシミュレーションで使用される高精度な道路データというと、車線や白線、信号機、標識などの位置や形状を記録した地図をイメージする方が多いと思います。
一方で、道路面そのものをデータとして扱うことをイメージする方は少ないのではないでしょうか。実際の道路は完全に平らではなく、舗装には細かな凹凸があり、段差や轍、マンホールなど、車両の挙動に影響するさまざまな路面形状が存在します。
こうした「路面そのもの」を詳細に表現するためのデータ形式が、OpenCRGです。
今回は、OpenCRGがどのようなデータなのか、車両シミュレーションでどのように役立つのか、そして当社が公開データセットに追加する意味を解説します。
OpenCRGとは
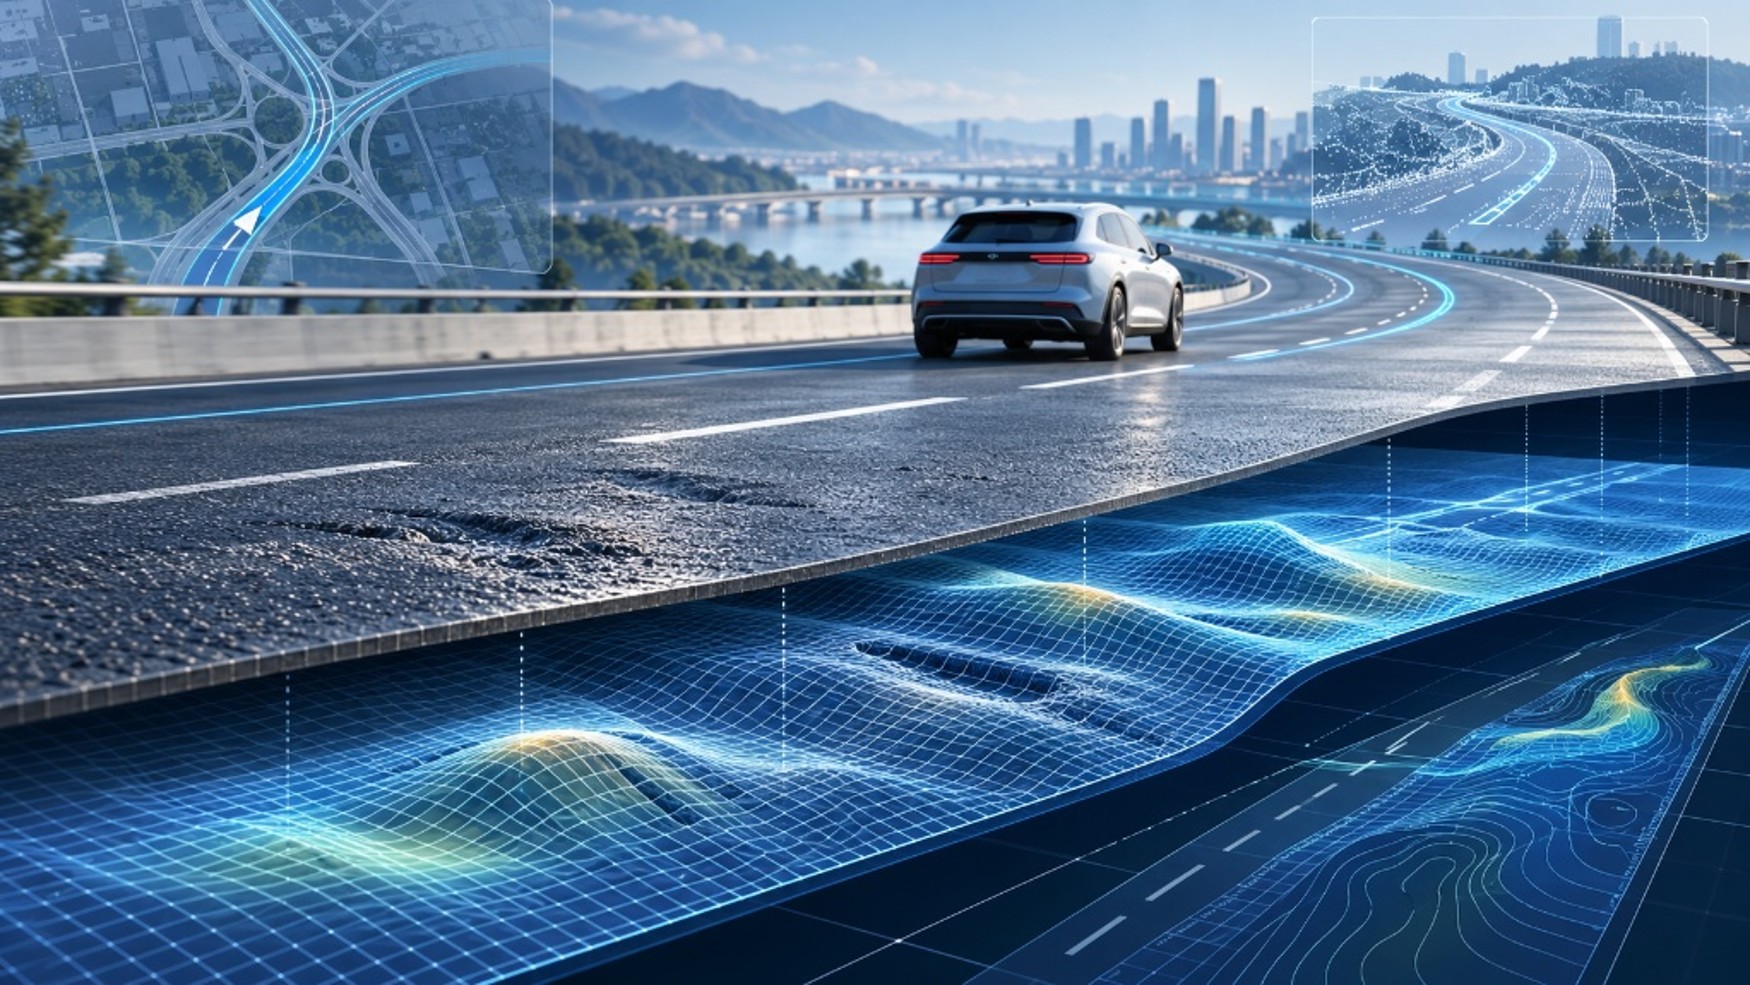
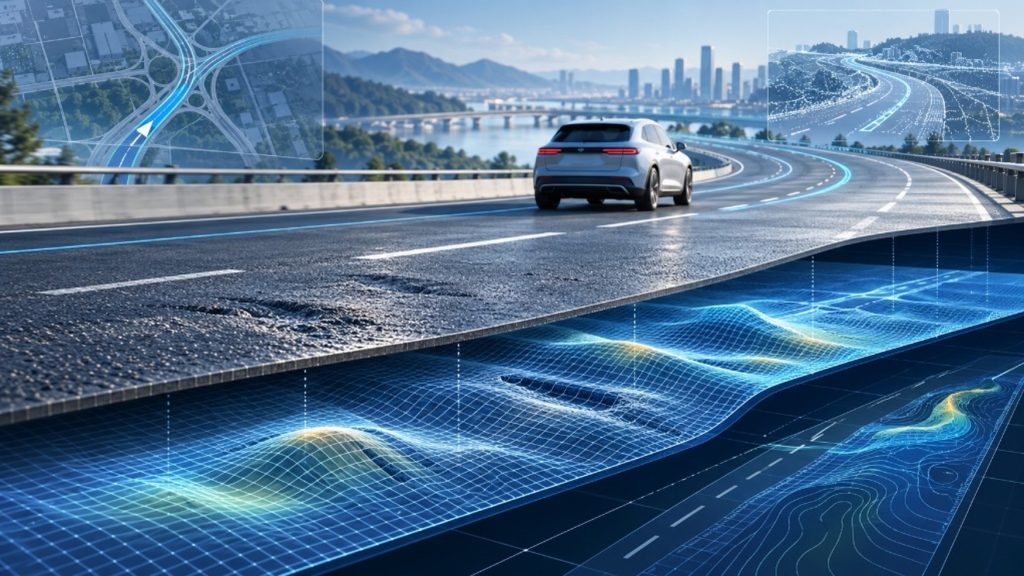
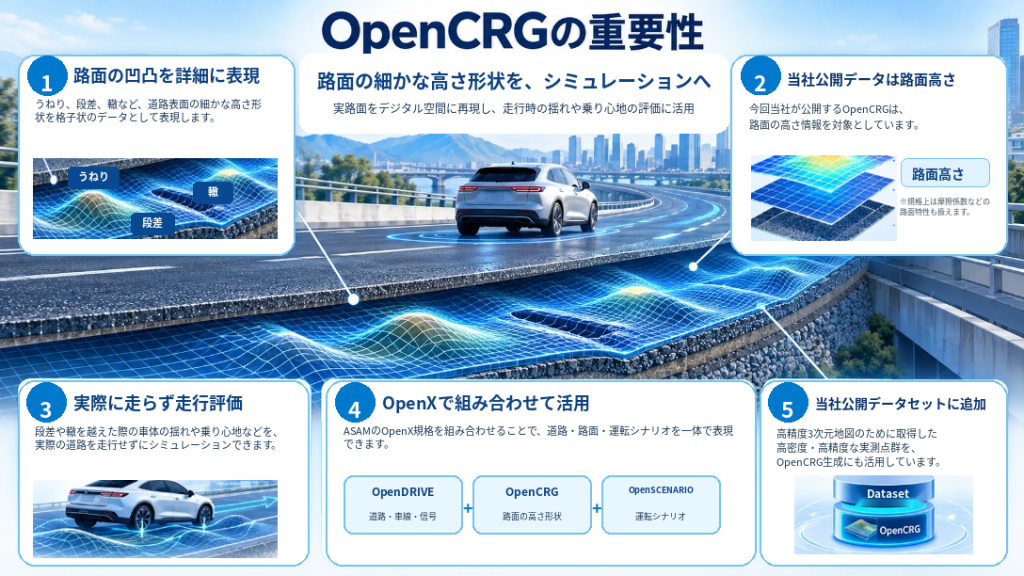
OpenCRG(Open Curved Regular Grid)は、道路の路面形状を詳細に表現するためのデータ形式です。道路面上に格子状のデータを配置し、それぞれの位置に高さの値を持たせることで、道路表面の細かな起伏を表現します。
一般的な3次元地図でも道路の高さを表現することはできますが、OpenCRGが対象とするのは、より細かな「路面」です。例えば、道路全体の上り坂や下り坂だけではなく、路面の細かな凹凸や段差、轍などをデータとして持つことができます。
そのためOpenCRGは、車両運動、タイヤ、振動、ドライビングシミュレーションなど、車両と路面の関係をより現実に近い形で再現・評価する用途に利用されています。
道路は「平らな面」ではない
自動運転のシミュレーションを考えてみましょう。
道路の幅や車線の位置、カーブの形状、勾配などが正確に再現されていれば、車両が「どこを走るのか」を確認することはできます。しかし、実際の車両が道路を走行するときには、さらに細かな路面形状の影響を受けています。
例えば、小さな段差を通過すれば車体は上下に動きます。轍や路面の傾きがあれば、タイヤにかかる力や車両の姿勢も変化します。路面の状態によっては、乗り心地や車両制御にも影響します。
人間にとっては何気なく走っている道路でも、車両から見ると、細かな凹凸が連続する複雑な3次元形状なのです。
こうした路面形状の再現は、段差や轍による車体の揺れや乗り心地、タイヤやサスペンションへの入力、積載物への振動影響などを評価したい場合に重要になります。
OpenCRGは、このような路面レベルの情報をシミュレーション環境へ持ち込み、実走行だけでは繰り返しにくい条件を仮想環境上で評価するための役割を担っています。
OpenDRIVE・OpenSCENARIOとOpenCRGの役割
道路シミュレーションでは、OpenCRGだけでなくOpenDRIVEやOpenSCENARIOといったデータ形式が組み合わせて利用されます。これらはASAMがOpenXシリーズとして標準化している規格です。OpenXにはOpenLABELやOpenODDなども含まれますが、本コラムではシミュレーションで関係の深い3つに絞って説明します。
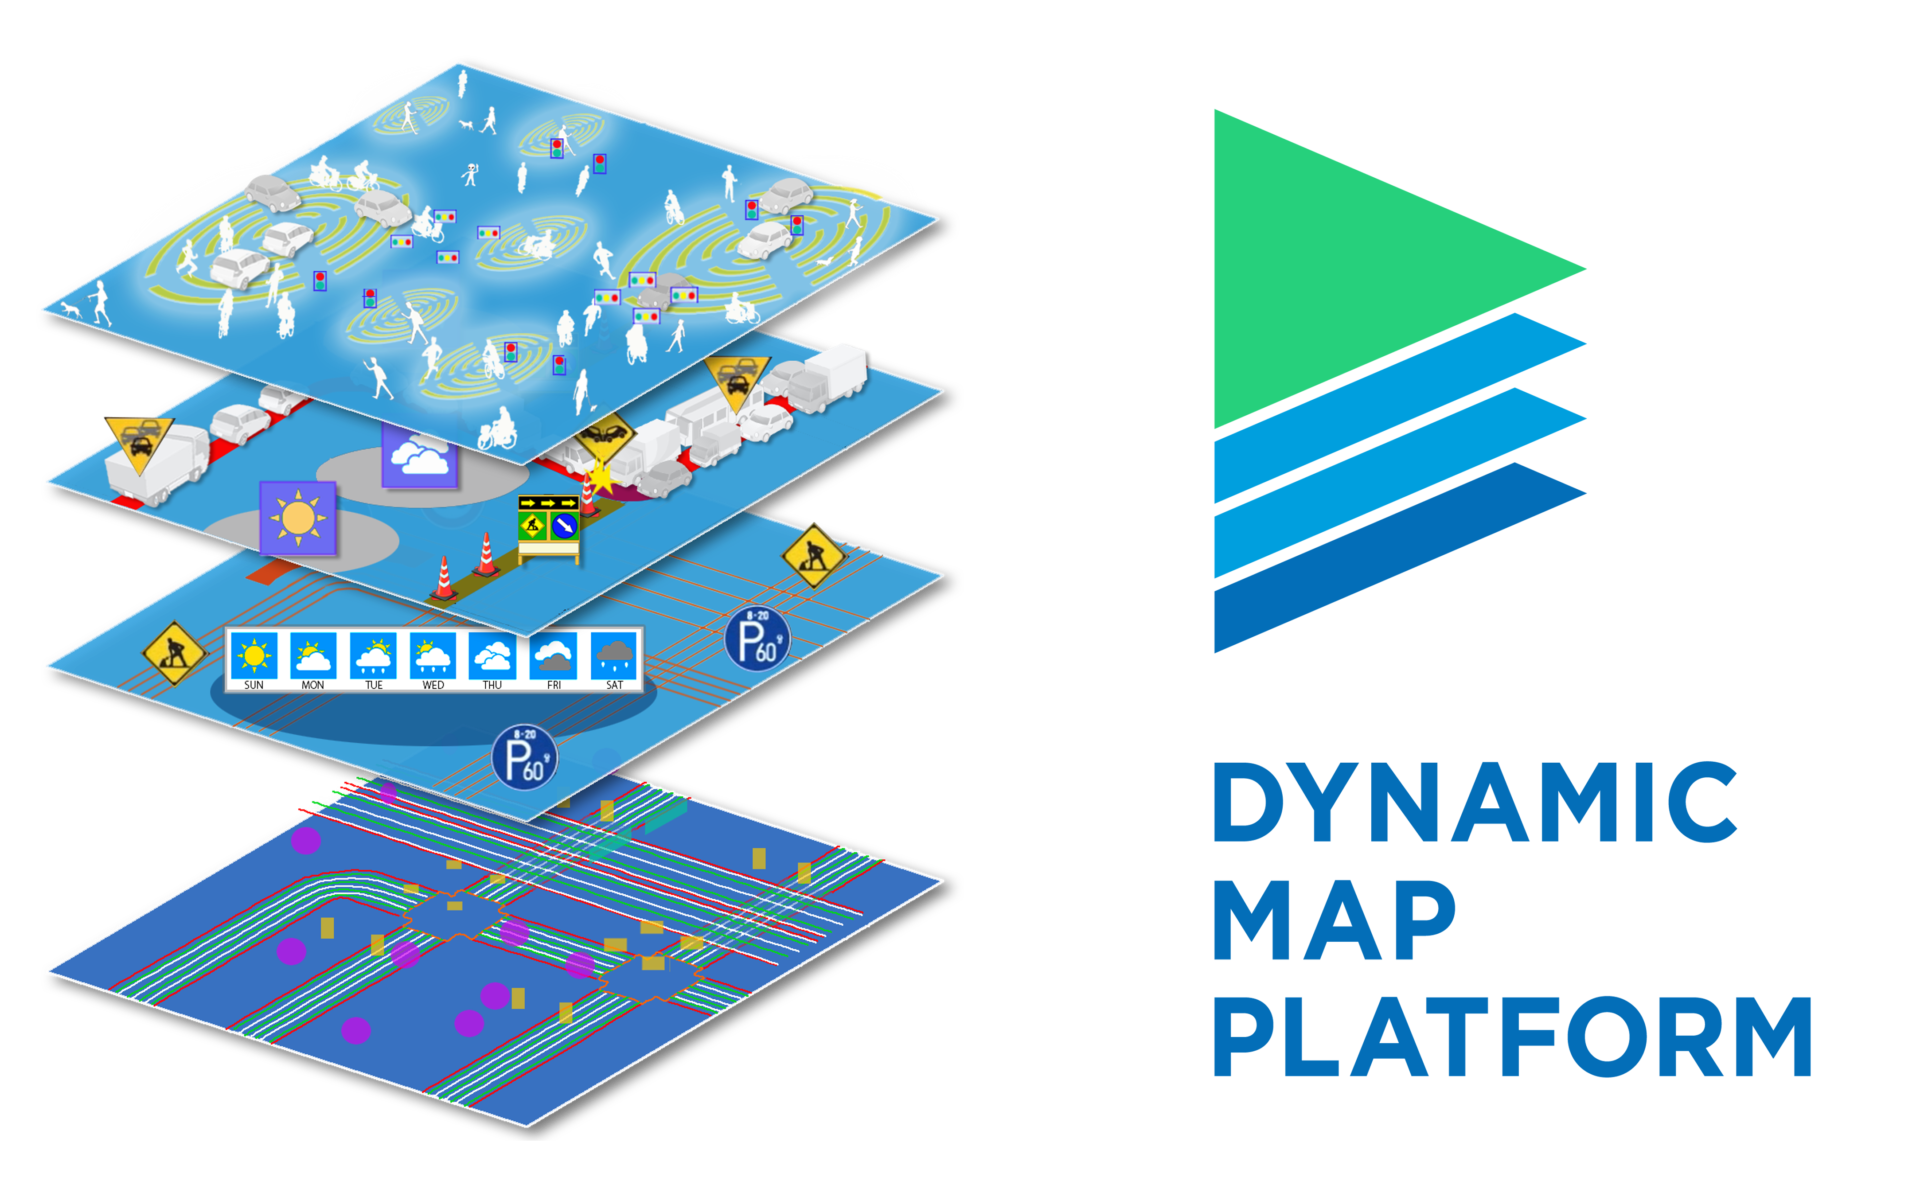
OpenDRIVEでは、道路の基準線をもとに、車線の形状や幅、接続関係、勾配、信号機、標識など、道路ネットワークを構成するさまざまな情報を表現できます。
一方、OpenCRGは道路ネットワークそのものではなく、路面の細かな高さ形状を表現することを得意としています。なお、OpenCRGは規格上、摩擦係数などの路面特性も扱えますが、今回当社が公開するOpenCRGデータは路面の高さ情報を対象としています。
OpenSCENARIOは、車両や歩行者などの交通参加者が、いつ・どのように動くかという運転シナリオを記述します。
イメージとしては、OpenDRIVEが「道路の骨格」、OpenCRGが「路面」、OpenSCENARIOが「そこで起きる動き」を表現するデータと考えると分かりやすいでしょう。
これらを組み合わせることで、OpenDRIVEで道路や車線を表現し、OpenCRGで路面の詳細な高さ形状を与え、OpenSCENARIOで車両や歩行者の動きを設定できます。
これにより、道路ネットワークだけでなく、路面形状とその上で起きる動きまで組み合わせた走行環境をシミュレーション上に構築することができます。
公開データセットにもOpenCRGを追加
当社では、AIや自動運転技術の研究開発に活用できるデータセットをHugging Faceで公開しています。
公開しているデータセットには、カメラ画像、点群データ、走行軌跡、高精度3次元地図データ、3D Gaussian Splatting(3DGS)など、同じ道路空間をさまざまな方法で表現したデータが含まれています。
2026年10月、このデータセットに新たにOpenCRGデータを追加しました。
ここで、当社がOpenCRGを作成するうえで強みとなるのが、高精度3次元地図データ作成のために取得している高密度・高精度な点群データです。
一般的な自動運転車に搭載される3D LiDARは、車両や歩行者、道路構造物など、車両周辺の環境を把握することを主な目的としています。一方、当社では高精度3次元地図データを作成するため、MMSを用いて道路や周辺地物の形状を計測しています。計測では路面方向にもレーザーを照射し、路面形状を高密度・高精度な点群データとして取得しています。
OpenCRGは路面の細かな形状を表現するデータであるため、その元となる点群の密度や精度が、路面の再現性に大きく関わります。当社は、高精度3次元地図データの整備を通じて、道路を高精度に計測する技術と、高密度・高精度な実測点群データを蓄積してきました。こうした既存の技術・データ資産を活用して、実際の路面形状をより詳細に反映したOpenCRGを作成できることが、当社の強みです。
これまで公開してきたOpenDRIVEやLanelet2などの地図データに加えて、道路の詳細な路面形状を表すOpenCRGを組み合わせることで、道路構造の解析だけでなく、より実環境に近い車両シミュレーションなどへの活用が期待できます。
なお、今回のOpenCRGは、日々発生するクラックや轍などの変化をタイムリーに配信し、常に最新の路面状態を提供することを目的としたものではありません。計測した一時点の路面形状を高い忠実度でデジタル空間に再現し、同じ条件を繰り返し使えるシミュレーション環境を構築することに意味があります。
自動運転技術の開発では、カメラ画像や点群だけでなく、道路構造を表す地図、車線や交通ルールを表す意味情報、そして路面の細かな形状まで、現実世界をさまざまな角度からデータ化していくことが重要です。
OpenCRGは、一見すると目立たない「道路の表面」をデータとして扱う技術です。
しかし、シミュレーションをより現実に近づけ、実際の車両がどのように道路を走るのかを再現するためには欠かせない情報の一つです。
当社では今後も、自動運転・ADAS向けのデータ整備を通じて蓄積してきた技術・知見・データ資産を活用し、AIモデル開発やシミュレーションなどのニーズに応じたデータの整備・提供に取り組んでいきます。